
상품상세정보


|


로봇은 이제 공장 안에만 있지 않습니다. 식당에서 음식을 나르고, 병원에서 물품을 옮기며, 집 안을 청소합니다. 여기에 카메라로 주변을 살피고 상황을 판단하는 인공지능이 더해지면서 로봇은 정해진 동작을 되풀이하는 기계에서 상황을 인식하고 반응하는 기계로 바뀌고 있습니다. 이러한 흐름을 피지컬 AI라고 부릅니다.
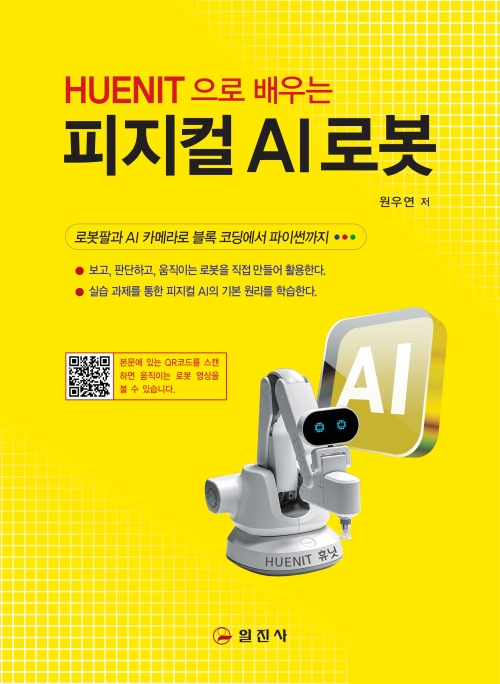
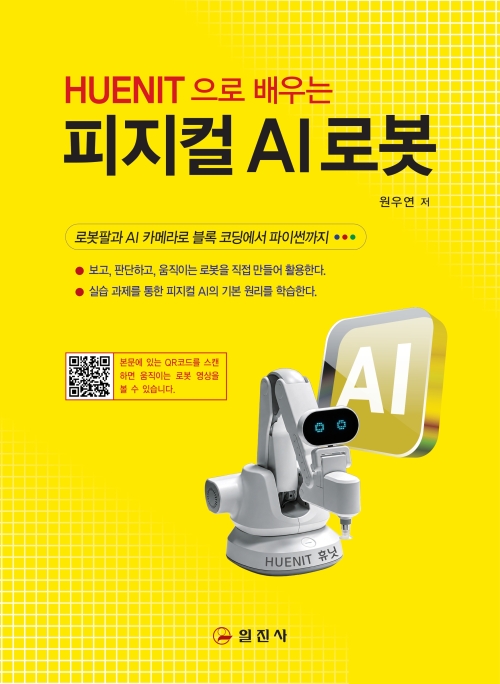
이 책은 HUENIT 로봇팔과 AI 카메라를 활용하여 피지컬 AI의 기본 원리를 직접 실습하며 배우는 입문 교재입니다. 로봇을 처음 다루는 학생들을 대상으로 하며, 프로그래밍 경험이 없어도 따라 할 수 있도록 블록 코딩에서 시작해 파이썬으로 넘어가는 순서로 구성했습니다.
이 책은 총 4장으로 구성되어 있습니다.
1장 에서는 로봇의 개념과 분류, 활용 분야 및 피지컬 AI의 기본 개념을 다룹니다.
2장 에서는 HUENIT의 구성 요소와 안전한 사용법을 익히고, 로봇팔을 직접조작하는 방법부터 AI 카메라를 활용한 모델 학습까지 장비의 기본 사용법을 배웁니다.
3장 에서는 HUENIT LAB을 활용하여 블록 코딩과 파이썬으로 로봇팔과 AI 카메라를 제어합니다.
4장 에서는 여덟 개의 실습 프로젝트(JOB)를 차례로 진행합니다. 로봇팔을 두 지점 사이로 움직이는 것부터 시작해 버튼과 LED 같은 입력·출력장치를 다루고, AI 카메라의 색상·얼굴·사물 인식 결과를 화면과 LED로 표시합니다. 마지막으로 인식 결과에 따라 로봇팔이 물체를 옮기는프로젝트로 마무리합니다.
학습 순서는 「장비를 알고 → 장비를 다루고 → 장비로 만든다.」입니다. 앞장에서 익힌 내용을 다음 장에서 활용하므로 순서대로 읽기를 권합니다. 다만 HUENIT을 이미 다뤄 본 독자는 2장의 안전 주의 사항만 확인한 뒤 3장으로 넘어가도 되며, 블록 코딩에 익숙한 독자는 3장의 장치 연결과 AI 모델 준비 부분만 확인한 후, 4장으로 바로 넘어가도 됩니다.
각 절은 학습 목표와 핵심 개념으로 시작해 따라 하기와 확인 문제로 끝나며, 각장의 마지막에는 정리와 스스로 점검하기를 두었습니다. 모든 실습은 사용 장치, 실행 방법, 따라 하기, 주의 사항이라는 동일한 형식으로 구성하여 어느 JOB을 펼쳐도 같은 방식으로 진행할 수 있도록 했습니다. 로봇팔은 실제로 움직이는 기계이므로 4장의 공통 안전 수칙을 실습 전에 반드시 읽어 주십시오.
로봇을 배우는 가장 좋은 방법은 직접 움직여 보는 것입니다. 이 책이 그 첫 걸음이 되기를 바랍니다.

1장 로봇과 HUENIT 개요 9
1-1 로봇이란 무엇인가 10
1-2 로봇의 역사와 분류 14
1-3 현실 속 로봇 활용 사례 15
1-4 피지컬 AI란 무엇인가 18
1-5 왜 로봇팔을 배우는가 20
1-6 HUENIT으로 할 수 있는 것 22
2장 HUENIT 하드웨어 다루기 29
2-1 사용 전 안전 주의 사항 30
2-2 HUENIT 구성 요소 한눈에 보기 32
2-3 모듈 명칭과 역할 34
2-4 HUENIT OS 화면과 메인 메뉴 38
2-5 로봇팔과 AI 카메라 연결 및 준비 42
2-6 수동 조작: 버튼·스틱 제어 49
2-7 Teach & Play로 동작 만들기 54
2-8 AI 카메라로 인공지능 모델 학습하기 63
3장 HUENIT LAB으로 로봇팔과 AI 카메라 다루기 73
3-1 HUENIT LAB 시작하기-설치·연결·준비 74
3-2 컨트롤 탭-장치 연결 확인과 기본 조작 77
3-3 코드 탭-블록 코딩 환경과 실행 흐름 82
3-4 코드 탭-파이썬으로 코드 작성하기 91
3-5 AI 학습 탭-나만의 모델 만들기 98
3-6 그 밖의 탭-레이저/드로잉 탭 109
4장 로봇팔과 AI 카메라로 만드는 실습 프로젝트 115
4장 공통 안전 수칙 117
JOB 01 로봇팔 두 지점 왕복 이동 120
JOB 02 석션으로 물체 옮기기 128
JOB 03 LED 켜고 버튼으로 조작하기 137
JOB 04 버튼으로 로봇 동작 시작하기 150
JOB 05 색상 인식 결과를 LED와 화면으로 표시 157
JOB 06 얼굴 인식 결과를 화면과 LED로 표시하기 168
JOB 07 특정 색을 인식하면 물체 옮기기 178
JOB 08 HUENIT YOLO 모델로 객체 인식 결과 표시하기 190

저자: 원우연
가천대학교 공학박사
한국폴리텍 대학 춘천캠퍼스 전기과 교수
전국기능경기대회 산업용로봇직종 부심사장
국제기능올림픽대회 로봇시스템융합직종 부지도위원
배송안내
기본 배송료는 3000원이고, 1만7000원 이상 주문하시면 배송료를 받지 않습니다. 로젠택배로 보내 드리며 보통 2일에서 3일 안에 받으실 수 있습니다.
배송·교환·환불 안내 보기 →이미지 확대보기HUENIT으로 배우는 피지컬 AI 로봇(11월 11일 예약판매)

비밀번호 인증
글 작성시 설정한 비밀번호를 입력해 주세요.
장바구니 담기
상품이 장바구니에 담겼습니다.
바로 확인하시겠습니까?
찜 리스트 담기
상품이 찜 리스트에 담겼습니다.
바로 확인하시겠습니까?

기술과 실무를 잇는 전문 출판사